

 ru

 English
 Español

 Дом / Новости / Новости отрасли / Как работает контроллер двигателя BLDC: коммутация, ШИМ и практическая настройка
Как работает контроллер двигателя BLDC: коммутация, ШИМ и практическая настройка
 2026.09.30
 Новости отрасли
Если вы когда-нибудь спрашивали, как работает контроллер двигателя BLDC, вы не одиноки. За десятилетия производства микродвигателей мы видели, как многие хорошо спроектированные двигатели выходили из строя просто потому, что контроллеру не уделялось достаточного внимания. Бесщеточный двигатель постоянного тока — командный игрок: ротор, статор, датчики и электроника должны работать в одном ритме, а контроллер — тот, кто поддерживает ритм.
Что на самом деле делает контроллер двигателя BLDC?
Двигатель BLDC имеет постоянные магниты на роторе и набор катушек на статоре. В отличие от коллекторного двигателя здесь нет механического коммутатора для переключения тока. Контроллер должен выполнять эту работу в электронном виде, и он должен делать это точно в нужный момент относительно положения ротора.
Говоря простым языком, контроллер создает вращающееся магнитное поле. Это достигается с помощью преобразователя постоянного тока в трехфазный, определения положения ротора, электронной коммутации, регулирования и защиты от неисправностей. Вместе эти функции определяют время и последовательность импульсов тока, посылаемых на обмотки статора. Это время является сутью работы контроллера двигателя BLDC.
Датчики Холла и шестиступенчатая коммутация
Самый простой способ узнать, куда направлен ротор, — использовать датчики Холла. Эти небольшие магнитные переключатели установлены в двигателе и выдают логический сигнал, когда магнит ротора проходит мимо них. Три датчика Холла делят один электрический оборот на шесть секторов.
Шестиступенчатая коммутация, также называемая трапециевидным управлением, является классическим методом управления. На каждом этапе контроллер подает питание на две из трех фаз: одна поднимается вверх, другая — вниз, а третья остается открытой. Каждые 60 электрических градусов контроллер переходит к следующему сектору на основе шаблона датчика Холла.
| Состояние зала (A, B, C) | Сектор | Фазы проведения |
|---|---|---|
| 001 | 1 | А/Б- |
| 011 | 2 | А/С- |
| 010 | 3 | Б/С- |
| 110 | 4 | Б/А- |
| 100 | 5 | С/А- |
| 101 | 6 | С/Б- |
Эта простая таблица является практическим напоминанием: как только вы поймете этап электронной коммутации, большинство проблем с проводкой и запуском станет легче диагностировать.
Бездатчиковое управление противо-ЭДС
Датчики Холла увеличивают стоимость и требуют дополнительных проводов, поэтому многие контроллеры используют бездатчиковое управление. Сам двигатель генерирует напряжение противо-ЭДС при вращении ротора. Контроллер измеряет пересечение нуля этой противо-ЭДС в невозбуждаемой фазе, чтобы определить, где находится ротор.
Пересечение нуля обычно не является моментом коммутации. При шестиступенчатом управлении контроллер выдерживает около 30 электрических градусов после перехода через ноль, а затем переключается. Точный угол можно настроить для повышения эффективности или более высокого крутящего момента.
Бездатчиковое управление имеет одно известное ограничение: при нулевой скорости противоЭДС отсутствует. Контроллер должен сначала выровнять ротор с помощью фиксированного импульса напряжения, затем разогнать двигатель с помощью синхронизированной или разомкнутой коммутации до тех пор, пока противо-ЭДС не станет достаточно сильной для считывания. Для нагрузок, которым требуется полный крутящий момент с места, лучшим выбором часто является версия с датчиком Холла.
ШИМ, мертвое время и контроль тока
Коммутация сообщает контроллеру, какую фазу подключать, а широтно-импульсная модуляция сообщает, какое напряжение подавать. Прерывая напряжение шины постоянного тока с фиксированной частотой и изменяя рабочий цикл, контроллер изменяет среднее напряжение, воспринимаемое обмоткой.
ШИМ не устанавливает скорость напрямую. Он устанавливает управляющее напряжение, а скорость двигателя вместе с нагрузкой определяет конечную рабочую точку. Вот почему контроллер BLDC также контролирует ток. Если нагрузка увеличивается, ток растет, и хороший контроллер ограничивает его до перегрева обмоток.
Одна деталь, которая особенно важна при высоких частотах ШИМ, — это мертвое время. Переключатели верхнего и нижнего плеча в одной и той же ветви инвертора никогда не должны проводить ток одновременно. Контроллер вводит короткий интервал гашения между событиями переключения, чтобы предотвратить прострел.
Контуры управления в современном контроллере BLDC
В полном приводе контроллер обычно выполняет несколько вложенных циклов.
- Контур тока или крутящего момента является самым внутренним контуром. Он измеряет фазный ток и регулирует рабочий цикл ШИМ в соответствии с командой крутящего момента.
- Контур скорости сравнивает измеренную скорость с целевой скоростью и выдает задание крутящего момента.
- Контур положения используется в сервоприводах, таких как промышленные роботы . Это дает контуру скорости ошибку положения, которую необходимо исправить.
- Цикл запуска отвечает за выравнивание, линейное изменение в разомкнутом контуре и переход к бездатчиковому режиму в замкнутом контуре.
Эти контуры преследуют одну цель: поддерживать совместную работу полей статора и ротора, чтобы двигатель создавал плавный и эффективный крутящий момент.
Синусоидальное управление и полеориентированное управление
Шестиступенчатое управление простое и недорогое, но оно создает пульсации крутящего момента и шум, поскольку ток переключается резко. Два более гладких варианта заслуживают внимания.
Синусоидальное управление постепенно изменяет фазные напряжения, делая ток статора более синусоидальным. Полево-ориентированное управление, иногда называемое FOC, идет дальше: оно преобразует трехфазные токи в две составляющие: одну, связанную с крутящим моментом, и другую, связанную с магнитным потоком, и контролирует их независимо. FOC обеспечивает очень плавную работу на низких скоростях, тихую акустику и быстрый динамический отклик.
Для многих электрические вентиляторы и насосных установках, шестиступенчатая коробка по-прежнему приемлема. Но когда важны шум или эффективность, стратегия более производительного контроллера может иметь большее значение, чем любое изменение в самом двигателе.
Подбор контроллера к вашему двигателю
Даже идеальный алгоритм управления потерпит неудачу, если аппаратные ограничения неверны. Вот основные параметры, которые нужно проверить:
- Номинальное напряжение и максимальное рабочее напряжение контроллера.
- Номинальные значения непрерывного и пикового тока, включая ток опрокидывания.
- Фазовое сопротивление и индуктивность, которые влияют на скорость нарастания тока.
- Выравнивание датчика Холла для сенсорного управления.
- Частота ШИМ и мертвое время, особенно для двигателей с низкой индуктивностью.
- Функции защиты, такие как перегрузка по току, перегрев и отключение при пониженном напряжении.
По нашему опыту, выбор двигателя и контроллера как согласованного комплекта экономит недели отладки. Двигатель, предназначенный для одного типа контроллера, может вести себя совершенно по-разному с другим.
Практическое тестирование и устранение неполадок
Когда двигатель BLDC дергается, перегревается или теряет синхронизацию, неисправность часто связана с настройкой контроллера, а не с двигателем. Короткая процедура тестирования помогает.
- Измерьте сопротивление постоянного тока между каждой парой выводов двигателя. Три показания должны быть примерно сбалансированы.
- Медленно вращайте ротор и запишите последовательность действий датчика Холла. Он должен соответствовать ожидаемому шаблону из шести секторов.
- Наблюдайте за фазным током с помощью осциллографа и токового пробника. Проверьте чистоту трапециевидной или синусоидальной формы сигнала.
- Запустите двигатель без нагрузки, а затем под нагрузкой. Контроллер должен поддерживать скорость без чрезмерного тока.
Если двигатель дергается и не запускается, проверьте проводку Холла и рампу запуска. Если он теряет синхронизацию под нагрузкой, ищите провалы напряжения питания или неправильный опережение синхронизации. Если он перегревается, уменьшите ограничение тока, отрегулируйте частоту ШИМ или улучшите охлаждение.
От нашей мастерской к вашему продукту
За более чем 30 лет производства микродвигателей мы поняли, что поведение контроллера является частью конструкции двигателя. Контроллер необходимо выбирать с той же тщательностью, что и калибр провода, класс магнита и систему подшипников. Когда вы объединяете хорошо заведенный двигатель с правильно настроенным электронным контроллером, вы получаете продукт, который кажется надежным и работает тихо.
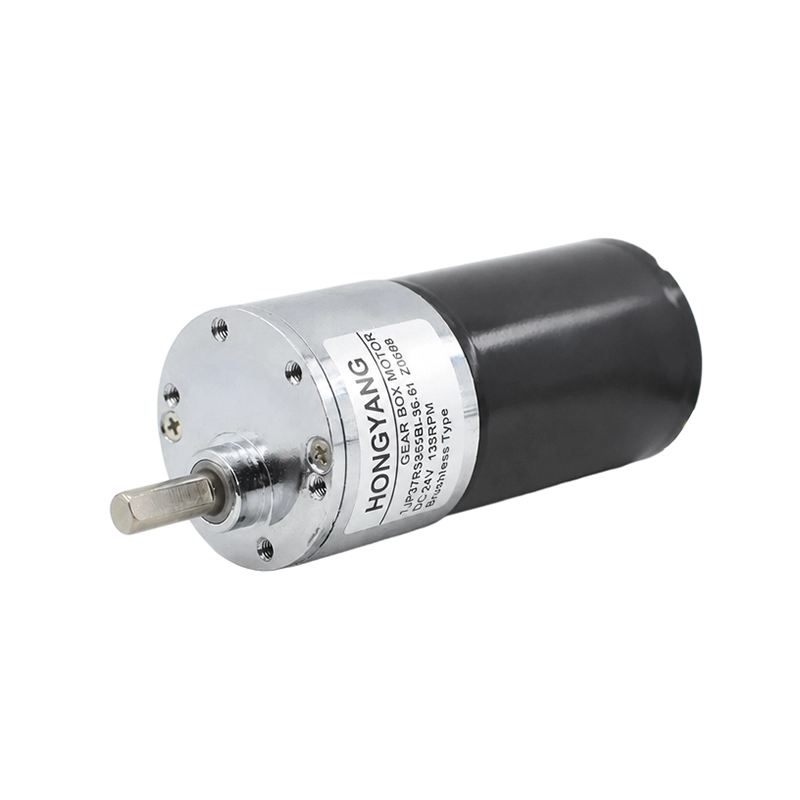
Хорошим примером является наш компактный бесщеточный двигатель для дронов. Он естественным образом сочетается с бездатчиковым контроллером, который может обеспечить быструю коммутацию и жесткие ограничения по току. Двигатель и контроллер должны электрически взаимодействовать, и мы заботимся о том, чтобы соединение было максимально простым.
Если вы проектируете насос, вентилятор, робота или инструмент, помните, что контроллер — это мозг системы. Понимание того, как работает контроллер двигателя BLDC, поможет вам задать правильные вопросы, выбрать правильный двигатель и вывести на рынок более надежный продукт.


Новости
Быстрые ссылки
 Дом
Продукт
НОВОСТИ


Авторское право © Yuyao Hongyang Micromotor Co., Ltd. Все права защищены.

